Ximath
دروس هذا المستوى

الأولى باك علوم تجريبية

الدرس 11

الدراسة التحليلية للفضاء

إحداثيات نقطة ومتجهة في الفضاء، الاستقامية، المحددة والاستوائية، التمثيلات البارامترية والمعادلات الديكارتية للمستقيمات والمستويات.

سلسلة التمارين 11 — سلسلة تطبيقات: الدراسة التحليلية للفضاء

Ⅰ. إحداثيات نقطة في معلم — إحداثيات متجهة في أساس

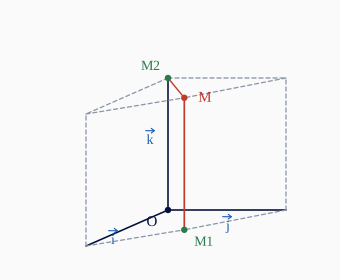
لتكن OO و II و JJ و KK أربع نقط غير استوائية. نضع OI→=i⃗\overrightarrow{OI}=\vec{i} و OJ→=j⃗\overrightarrow{OJ}=\vec{j} و OK→=k⃗.\overrightarrow{OK}=\vec{k}.

معلم الفضاء $(O;\vec{i};\vec{j};\vec{k})$ والنقطة $M$ مع مساقطها $M_1$ و $M_2$
OM→=OM1→+OM2→\overrightarrow{OM}=\overrightarrow{OM_1}+\overrightarrow{OM_2} مع OM1→=xi⃗+yj⃗\overrightarrow{OM_1}=x\vec{i}+y\vec{j} و OM2→=zk⃗\overrightarrow{OM_2}=z\vec{k}.

تعريف

لدينا

OM→=OM1→+OM2→.\overrightarrow{OM}=\overrightarrow{OM_1}+\overrightarrow{OM_2}.

بما أن OM1→=xi⃗+yj⃗\overrightarrow{OM_1}=x\vec{i}+y\vec{j} و OM2→=zk⃗\overrightarrow{OM_2}=z\vec{k}، فإن OM→=xi⃗+yj⃗+zk⃗.\overrightarrow{OM}=x\vec{i}+y\vec{j}+z\vec{k}.

  • الثلاثية (i⃗;j⃗;k⃗)(\vec{i};\vec{j};\vec{k}) تُسمّى أساساً للفضاء.
  • الرباعية (O;i⃗;j⃗;k⃗)(O;\vec{i};\vec{j};\vec{k}) تُسمّى معلماً للفضاء.
  • الثلاثية (x;y;z)(x;y;z) تُسمّى إحداثيات النقطة MM في المعلم (O;i⃗;j⃗;k⃗)(O;\vec{i};\vec{j};\vec{k}) ونكتب M(x;y;z)M(x;y;z) (xx و yy و zz تُسمّى على التوالي الأفصول والترتيب والارتفاع للنقطة MM).
  • الثلاثية (x;y;z)(x;y;z) تُسمّى ثلاثية إحداثيات المتجهة OM→\overrightarrow{OM} في الأساس (i⃗;j⃗;k⃗)(\vec{i};\vec{j};\vec{k}) ونكتب OM→(x;y;z).\overrightarrow{OM}(x;y;z).

خاصية

ليكن u⃗(x;y;z)\vec{u}(x;y;z) و v⃗(x′;y′;z′)\vec{v}(x';y';z') متجهتين من الفضاء المزوّد بأساس (i⃗;j⃗;k⃗)(\vec{i};\vec{j};\vec{k}) و λ\lambda عدداً حقيقياً. ✓ u⃗=v⃗\vec{u}=\vec{v} إذا وفقط إذا كان x=x′x=x' و y=y′y=y' و z=z′.z=z'. ✓ u⃗+v⃗(x+x′;y+y′;z+z′).\vec{u}+\vec{v}(x+x';y+y';z+z'). ✓ λu⃗(λx;λy;λz).\lambda\vec{u}(\lambda x;\lambda y;\lambda z).

خاصية

لتكن A(xA;yA;zA)A(x_A;y_A;z_A) و B(xB;yB;zB)B(x_B;y_B;z_B) نقطتين من الفضاء المزوّد بمعلم (O;i⃗;j⃗;k⃗)(O;\vec{i};\vec{j};\vec{k}) و II منتصف القطعة [AB].[AB]. ✓ ثلاثية إحداثيات AB→\overrightarrow{AB} هي (xB−xA;yB−yA;zB−zA).(x_B-x_A;y_B-y_A;z_B-z_A). ✓ ثلاثية إحداثيات النقطة II هي

(xA+xB2;yA+yB2;zA+zB2).\left(\frac{x_A+x_B}{2};\frac{y_A+y_B}{2};\frac{z_A+z_B}{2}\right).

تطبيق ①

نعتبر في الفضاء المنسوب إلى المعلم (O;i⃗;j⃗;k⃗)(O;\vec{i};\vec{j};\vec{k}) النقطة M(1;−2;3)M(1;-2;3) والمتجهتين OK→=3k⃗\overrightarrow{OK}=3\vec{k} و OM′→=i⃗−2j⃗\overrightarrow{OM'}=\vec{i}-2\vec{j} و AA منتصف القطعة [KM].[KM].

  1. حدّد إحداثيات النقط OO و KK و M′M' و A.A.
  1. أعطِ إحداثيات المتجهة −2KM→.-2\overrightarrow{KM}.
  1. بيّن أن OKMM′OKMM' متوازي أضلاع.

ملاحظة

في بقية الفصل، الفضاء منسوب إلى معلم (O;i⃗;j⃗;k⃗).(O;\vec{i};\vec{j};\vec{k}).

Ⅱ. الشرط التحليلي لاستقامية متجهتين

خاصية

ليكن u⃗(a;b;c)\vec{u}(a;b;c) و v⃗(a′;b′;c′)\vec{v}(a';b';c') متجهتين غير منعدمتين. المتجهتان u⃗\vec{u} و v⃗\vec{v} مستقيميتان إذا وفقط إذا وُجد عدد حقيقي kk بحيث: a′=kaa'=ka و b′=kbb'=kb و c′=kc.c'=kc.

ملاحظة

إذا كانت جميع إحداثيات المتجهتين u⃗\vec{u} و v⃗\vec{v} غير منعدمة، فإن u⃗\vec{u} و v⃗\vec{v} مستقيميتان يكافئ aa′=bb′=cc′.\frac{a}{a'}=\frac{b}{b'}=\frac{c}{c'}.

مثال

المتجهتان u⃗(−2;8;6)\vec{u}(-2;8;6) و

v⃗(14;−1;−34)\vec{v}\left(\frac{1}{4};-1;-\frac{3}{4}\right)

مستقيميتان لأن

−214=8−1=6−34=−8.\frac{-2}{\frac{1}{4}}=\frac{8}{-1}=\frac{6}{-\frac{3}{4}}=-8.

خاصية

ليكن u⃗(a;b;c)\vec{u}(a;b;c) و v⃗(a′;b′;c′)\vec{v}(a';b';c') متجهتين من الفضاء. u⃗\vec{u} و v⃗\vec{v} مستقيميتان إذا وفقط إذا كان

∣aa′bb′∣=0\begin{vmatrix}a&a'\\b&b'\end{vmatrix}=0

و

∣aa′cc′∣=0\begin{vmatrix}a&a'\\c&c'\end{vmatrix}=0

و

∣bb′cc′∣=0.\begin{vmatrix}b&b'\\c&c'\end{vmatrix}=0.

خاصية

المتجهتان u⃗(a;b;c)\vec{u}(a;b;c) و v⃗(a′;b′;c′)\vec{v}(a';b';c') غير مستقيميتين إذا وفقط إذا كان

∣aa′bb′∣≠0\begin{vmatrix}a&a'\\b&b'\end{vmatrix}\neq 0

أو

∣aa′cc′∣≠0\begin{vmatrix}a&a'\\c&c'\end{vmatrix}\neq 0

أو

∣bb′cc′∣≠0.\begin{vmatrix}b&b'\\c&c'\end{vmatrix}\neq 0.

مثال

  • المتجهتان u⃗(0;−3;6)\vec{u}(0;-3;6) و v⃗(0;1;−2)\vec{v}(0;1;-2) مستقيميتان. بالفعل
∣00−31∣=0\begin{vmatrix}0&0\\-3&1\end{vmatrix}=0

و

∣006−2∣=0\begin{vmatrix}0&0\\6&-2\end{vmatrix}=0

و

∣−316−2∣=0.\begin{vmatrix}-3&1\\6&-2\end{vmatrix}=0.
  • المتجهتان u⃗(1;1;2)\vec{u}(1;1;2) و v⃗(1;0;1)\vec{v}(1;0;1) غير مستقيميتين لأن
∣1110∣=−1≠0.\begin{vmatrix}1&1\\1&0\end{vmatrix}=-1\neq 0.

تطبيق ②

  1. ادرس استقامية المتجهتين u⃗\vec{u} و v⃗\vec{v} في الحالتين التاليتين: أ. u⃗(2;2;8)\vec{u}(2;\sqrt{2};\sqrt{8}) و v⃗(2;1;2).\vec{v}(\sqrt{2};1;2). ب. u⃗=i⃗+j⃗+2k⃗\vec{u}=\vec{i}+\vec{j}+2\vec{k} و v⃗=2i⃗−j⃗+3k⃗.\vec{v}=2\vec{i}-\vec{j}+3\vec{k}.
  1. ادرس استقامية النقط A(1;2;3)A(1;2;3) و B(−1;3;2)B(-1;3;2) و C(3;−2;1).C(3;-2;1).

Ⅲ. محددة ثلاث متجهات — الاستوائية

تعريف

ليكن u⃗(a;b;c)\vec{u}(a;b;c) و v⃗(a′;b′;c′)\vec{v}(a';b';c') و w⃗(a′′;b′′;c′′)\vec{w}(a'';b'';c'') ثلاث متجهات من الفضاء. العدد الحقيقي a(b′c′′−c′b′′)−b(a′c′′−c′a′′)+c(a′b′′−b′a′′)a(b'c''-c'b'')-b(a'c''-c'a'')+c(a'b''-b'a'') يُسمّى محددة المتجهات u⃗\vec{u} و v⃗\vec{v} و w⃗\vec{w}، ونرمز لها بـ det⁡(u⃗;v⃗;w⃗).\det(\vec{u};\vec{v};\vec{w}). نكتب:

det⁡(u⃗;v⃗;w⃗)=∣aa′a′′bb′b′′cc′c′′∣=a∣b′b′′c′c′′∣−b∣a′a′′c′c′′∣+c∣a′a′′b′b′′∣.\det(\vec{u};\vec{v};\vec{w})=\begin{vmatrix}a&a'&a''\\b&b'&b''\\c&c'&c''\end{vmatrix}=a\begin{vmatrix}b'&b''\\c'&c''\end{vmatrix}-b\begin{vmatrix}a'&a''\\c'&c''\end{vmatrix}+c\begin{vmatrix}a'&a''\\b'&b''\end{vmatrix}.

مثال

احسب det⁡(u⃗;v⃗;w⃗)\det(\vec{u};\vec{v};\vec{w}) علماً أن u⃗(−1;2;1)\vec{u}(-1;2;1) و v⃗(1;−3;2)\vec{v}(1;-3;2) و w⃗(−1;1;4).\vec{w}(-1;1;4).

خاصية

  • ليكن u⃗\vec{u} و v⃗\vec{v} و w⃗\vec{w} ثلاث متجهات من الفضاء. تكون u⃗\vec{u} و v⃗\vec{v} و w⃗\vec{w} استوائية إذا وفقط إذا كان det⁡(u⃗;v⃗;w⃗)=0.\det(\vec{u};\vec{v};\vec{w})=0.
  • لتكن AA و BB و CC و DD أربع نقط من الفضاء. تكون AA و BB و CC و DD استوائية إذا وفقط إذا كان det⁡(AB→;AC→;AD→)=0.\det(\overrightarrow{AB};\overrightarrow{AC};\overrightarrow{AD})=0.

تطبيق ③

  1. حدّد هل المتجهات u⃗(1;2;3)\vec{u}(1;2;3) و v⃗(−2;1;−3)\vec{v}(-2;1;-3) و w⃗(1;2;−1)\vec{w}(1;2;-1) استوائية.
  1. لتكن A(2;3;4)A(2;3;4) و B(3;4;5)B(3;4;5) و C(4;2;5)C(4;2;5) و D(3;4;4)D(3;4;4) أربع نقط من الفضاء. بيّن أن النقط AA و BB و CC و DD استوائية.

Ⅳ. التمثيل البارامتري لمستقيم

تعريف

لتكن A(xA;yA;zA)A(x_A;y_A;z_A) نقطة من الفضاء و u⃗(a;b;c)\vec{u}(a;b;c) متجهة غير منعدمة. النظام

{x=xA+aty=yA+btz=zA+ct؛\begin{cases}x=x_A+at\\y=y_A+bt\\z=z_A+ct\end{cases}؛

t∈Rt\in\mathbb{R} يُسمّى تمثيلاً بارامترياً للمستقيم D(A;u⃗)D(A;\vec{u}) المار من AA وذات متجهة موجهة u⃗.\vec{u}.

تطبيق ④

  1. أعطِ في كل حالة تمثيلاً بارامترياً للمستقيم (D)(D): أ. (D)=D(A;u⃗)(D)=D(A;\vec{u}) حيث A(1;−1;1)A(1;-1;1) و u⃗(1;3;−2).\vec{u}(1;3;-2). ب. (D)(D) المستقيم المار من النقطتين A(1;2;−1)A(1;2;-1) و B(−1;1;2).B(-1;1;2). ج. (D)(D) المستقيم المار من A(−2;1;3)A(-2;1;3) والموازي للمستقيم (Δ)(\Delta) بحيث
(Δ):{x=3y=1+2tz=5−3t؛(\Delta):\begin{cases}x=3\\y=1+2t\\z=5-3t\end{cases}؛

t∈R.t\in\mathbb{R}.

  1. أ. أعطِ ثلاث نقط من المستقيم
(L):{x=ty=3−tz=1+2t؛(L):\begin{cases}x=t\\y=3-t\\z=1+2t\end{cases}؛

t∈R.t\in\mathbb{R}. ب. هل النقطة M(3;0;1)M(3;0;1) تنتمي إلى (L)؟(L)؟

Ⅴ. الوضع النسبي لمستقيمين

خاصية

ليكن (D)=D(A;u⃗)(D)=D(A;\vec{u}) و (Δ)=D(B;v⃗)(\Delta)=D(B;\vec{v}) مستقيمين من الفضاء.

  • إذا كانت u⃗\vec{u} و v⃗\vec{v} مستقيميتين و B∈(D)B\in(D) أو A∈(Δ)A\in(\Delta)، فإن (D)(D) و (Δ)(\Delta) منطبقان.
  • إذا كانت u⃗\vec{u} و v⃗\vec{v} مستقيميتين و A∉(Δ)A\notin(\Delta) أو B∉(D)B\notin(D)، فإن (D)(D) و (Δ)(\Delta) متوازيان توازياً صارماً.
  • إذا كانت u⃗\vec{u} و v⃗\vec{v} غير مستقيميتين و det⁡(AB→;u⃗;v⃗)=0\det(\overrightarrow{AB};\vec{u};\vec{v})=0، فإن (D)(D) و (Δ)(\Delta) متقاطعان في نقطة.
  • إذا كانت u⃗\vec{u} و v⃗\vec{v} غير مستقيميتين و det⁡(AB→;u⃗;v⃗)≠0\det(\overrightarrow{AB};\vec{u};\vec{v})\neq 0، فإن (D)(D) و (Δ)(\Delta) غير استوائيين.

تطبيق ⑤

ادرس الوضع النسبي للمستقيمين (D)(D) و (Δ)(\Delta) في كل حالة من الحالات التالية:

D(A(100);u⃗(12−1))D\left(A\begin{pmatrix}1\\0\\0\end{pmatrix};\vec{u}\begin{pmatrix}1\\2\\-1\end{pmatrix}\right)

و

D(B(0−4−3);v⃗(131)).D\left(B\begin{pmatrix}0\\-4\\-3\end{pmatrix};\vec{v}\begin{pmatrix}1\\3\\1\end{pmatrix}\right).
(D):{x=1+ty=1−tz=1+t؛(D):\begin{cases}x=1+t\\y=1-t\\z=1+t\end{cases}؛

t∈Rt\in\mathbb{R} و

(Δ):{x=3+t′y=−1+2t′z=3−t′؛(\Delta):\begin{cases}x=3+t'\\y=-1+2t'\\z=3-t'\end{cases}؛

t′∈R.t'\in\mathbb{R}.

(D):{x=1−ty=1+2tz=−2+t؛(D):\begin{cases}x=1-t\\y=1+2t\\z=-2+t\end{cases}؛

t∈Rt\in\mathbb{R} و

(Δ):{x=1−t′y=1+t′z=6+t′؛(\Delta):\begin{cases}x=1-t'\\y=1+t'\\z=6+t'\end{cases}؛

t′∈R.t'\in\mathbb{R}.

Ⅵ. التمثيل البارامتري لمستوٍ

تعريف

لتكن A(xA;yA;zA)A(x_A;y_A;z_A) نقطة من الفضاء و u⃗(a;b;c)\vec{u}(a;b;c) و v⃗(a′;b′;c′)\vec{v}(a';b';c') متجهتين غير مستقيميتين. ليكن (P)=P(A;u⃗;v⃗).(P)=P(A;\vec{u};\vec{v}). لدينا:

M∈(P)  ⟺  (∃t و t′∈R):AM→=tu⃗+t′v⃗M\in(P)\iff(\exists t\text{ و }t'\in\mathbb{R}):\overrightarrow{AM}=t\vec{u}+t'\vec{v}   ⟺  {x=xA+at+a′t′y=yA+bt+b′t′z=zA+ct+c′t′؛\iff\begin{cases}x=x_A+at+a't'\\y=y_A+bt+b't'\\z=z_A+ct+c't'\end{cases}؛

(t;t′)∈R2.(t;t')\in\mathbb{R}^{2}. هذا النظام يُسمّى تمثيلاً بارامترياً للمستوى P(A;u⃗;v⃗).P(A;\vec{u};\vec{v}).

تطبيق ⑥

أعطِ تمثيلاً بارامترياً للمستوى (P)(P) في كل حالة من الحالات التالية:

  1. (P)(P) هو المستوى المار من A(1;2;3)A(1;2;3) وذات متجهتين موجّهتين u⃗(1;−1;2)\vec{u}(1;-1;2) و v⃗(−3;2;1).\vec{v}(-3;2;1).
  1. (P)(P) هو المستوى المار من النقط A(1;2;3)A(1;2;3) و B(−1;0;1)B(-1;0;1) و C(3;2;−1).C(3;2;-1).

Ⅶ. معادلة ديكارتية لمستوٍ — وضع مستويين

تعريف

لتكن AA نقطة من الفضاء و u⃗\vec{u} و v⃗\vec{v} متجهتين غير مستقيميتين. المعادلة الديكارتية للمستوى (P)(P) المار من AA وذات متجهتين موجّهتين u⃗\vec{u} و v⃗\vec{v} تُكتب على الشكل ax+by+cz+d=0ax+by+cz+d=0 حيث aa و bb و cc و dd أعداد حقيقية بحيث (a;b;c)≠(0;0;0).(a;b;c)\neq(0;0;0). المتجهة (a;b;c)(a;b;c) متجهة عمودية على المستوى (P).(P).

خاصية

مجموعة نقط الفضاء MM التي تحقّق det⁡(AM→;u⃗;v⃗)=0\det(\overrightarrow{AM};\vec{u};\vec{v})=0 هي المستوى المار من AA وذات متجهتين موجّهتين u⃗\vec{u} و v⃗.\vec{v}.

تطبيق ⑦

أعطِ معادلة ديكارتية للمستوى (P)(P) في كل حالة من الحالات التالية:

  1. (P)(P) هو المستوى المار من A(1;2;3)A(1;2;3) وذات متجهتين موجّهتين u⃗(1;−1;2)\vec{u}(1;-1;2) و v⃗(−3;2;1).\vec{v}(-3;2;1).
  1. (P)(P) هو المستوى المار من النقط A(1;2;3)A(1;2;3) و B(−1;0;1)B(-1;0;1) و C(3;2;−1).C(3;2;-1).

خاصية

ليكن (P)=P(A;u⃗;v⃗)(P)=P(A;\vec{u};\vec{v}) و (Q)=P(B;u⃗′;v⃗′)(Q)=P(B;\vec{u}';\vec{v}') مستويين من الفضاء.

  • إذا كان det⁡(u⃗;v⃗;u⃗′)=0\det(\vec{u};\vec{v};\vec{u}')=0 و det⁡(u⃗;v⃗;v⃗′)=0\det(\vec{u};\vec{v};\vec{v}')=0 فإن (P)(P) و (Q)(Q) منطبقان أو متوازيان توازياً صارماً.
  • إذا كان det⁡(u⃗;v⃗;u⃗′)≠0\det(\vec{u};\vec{v};\vec{u}')\neq 0 أو det⁡(u⃗;v⃗;v⃗′)≠0\det(\vec{u};\vec{v};\vec{v}')\neq 0 فإن (P)(P) و (Q)(Q) يتقاطعان وفق مستقيم.

خاصية

ليكن (P):ax+by+cz+d=0(P):ax+by+cz+d=0 و (Q):a′x+b′y+c′z+d′=0(Q):a'x+b'y+c'z+d'=0 مستويين من الفضاء.

  • المستويان (P)(P) و (Q)(Q) يتقاطعان وفق مستقيم إذا وفقط إذا كان ab′−ba′≠0ab'-ba'\neq 0 أو ac′−ca′≠0ac'-ca'\neq 0 أو bc′−cb′≠0.bc'-cb'\neq 0.
  • المستويان (P)(P) و (Q)(Q) منطبقان إذا وفقط إذا وُجد عدد حقيقي kk غير منعدم بحيث: a′=kaa'=ka و b′=kbb'=kb و c′=kcc'=kc و d′=kd.d'=kd.
  • المستويان (P)(P) و (Q)(Q) متوازيان توازياً صارماً إذا وفقط إذا وُجد عدد حقيقي kk غير منعدم بحيث: a′=kaa'=ka و b′=kbb'=kb و c′=kcc'=kc و d′≠kd.d'\neq kd.

تطبيق ⑧

ادرس الوضع النسبي للمستويين (P)(P) و (Q)(Q) في الحالتين التاليتين:

  1. (P):2x+3y−z+1=0(P):2x+3y-z+1=0 و (Q):−x+2y+z−2=0.(Q):-x+2y+z-2=0.
  1. (P):2x−y+z−1=0(P):2x-y+z-1=0 و (Q):6x−3y+3z−3=0.(Q):6x-3y+3z-3=0.

Ⅷ. معادلات ديكارتية لمستقيم — وضع مستقيم ومستوٍ

تعريف

ليكن (D)(D) مستقيماً ماراً من النقطة A(xA;yA;zA)A(x_A;y_A;z_A) وذات متجهة موجهة u⃗(a;b;c).\vec{u}(a;b;c).

  • إذا كان a≠0a\neq 0 و b≠0b\neq 0 و c≠0c\neq 0، فإن النظام
x−xAa=y−yAb=z−zAc\frac{x-x_A}{a}=\frac{y-y_A}{b}=\frac{z-z_A}{c}

يُسمّى معادلات ديكارتية للمستقيم (D).(D).

  • إذا كان أحد هذه الأعداد منعدماً (مثلاً a=0a=0 و b≠0b\neq 0 و c≠0c\neq 0) فإن النظام
{x=xAy−yAb=z−zAc\begin{cases}x=x_A\frac{y-y_A}{b}=\frac{z-z_A}{c}\end{cases}

يُسمّى معادلات ديكارتية للمستقيم (D).(D).

  • إذا كان اثنان من هذه الأعداد منعدمين (مثلاً a=0a=0 و b=0b=0 و c≠0c\neq 0) فإن النظام
{x=xAy=yA\begin{cases}x=x_A\\y=y_A\end{cases}

يُسمّى معادلات ديكارتية للمستقيم (D).(D).

تطبيق ⑨

  1. حدّد معادلتين ديكارتيتين للمستقيم (D)(D) المار من النقطتين A(1;−2;3)A(1;-2;3) و B(−2;−1;4).B(-2;-1;4).
  1. حدّد معادلتين ديكارتيتين للمستقيم
(D′):{x=1+ty=1z=−3t؛(D'):\begin{cases}x=1+t\\y=1\\z=-3t\end{cases}؛

t∈R.t\in\mathbb{R}.

  1. أعطِ تمثيلاً بارامترياً للمستقيم (Δ)(\Delta) المعرّف بالمعادلات x−23=y+4=1−z2.\frac{x-2}{3}=y+4=\frac{1-z}{2}.

خاصية

ليكن مستقيم (D)=D(A;w⃗)(D)=D(A;\vec{w}) ومستوى (P)=P(B;u⃗;v⃗).(P)=P(B;\vec{u};\vec{v}).

  • إذا كان det⁡(u⃗;v⃗;w⃗)=0\det(\vec{u};\vec{v};\vec{w})=0 و A∈(P)A\in(P)، فإن (D)⊂(P).(D)\subset(P).
  • إذا كان det⁡(u⃗;v⃗;w⃗)=0\det(\vec{u};\vec{v};\vec{w})=0 و A∉(P)A\notin(P)، فإن (D)(D) موازٍ للمستوى (P)(P) توازياً صارماً.
  • إذا كان det⁡(u⃗;v⃗;w⃗)≠0\det(\vec{u};\vec{v};\vec{w})\neq 0، فإن (D)(D) يخترق المستوى (P).(P).

تطبيق ⑩

ادرس الوضع النسبي للمستوى (P)(P) والمستقيم (D)(D) في كل حالة من الحالات التالية:

  1. (P):x+y−z+1=0(P):x+y-z+1=0 و
(D):{x=1+ty=1−tz=1+2t؛(D):\begin{cases}x=1+t\\y=1-t\\z=1+2t\end{cases}؛

t∈R.t\in\mathbb{R}.

  1. (P):5x+2y−3z−10=0(P):5x+2y-3z-10=0 و
(D):{x=1+2ty=−1+tz=−2+4t؛(D):\begin{cases}x=1+2t\\y=-1+t\\z=-2+4t\end{cases}؛

t∈R.t\in\mathbb{R}.

تطبيق ⑪

نعتبر النقط A(2;1;−1)A(2;1;-1) و B(1;0;0)B(1;0;0) و C(−1;1;0)C(-1;1;0) و E(0;2;−1).E(0;2;-1).

  1. أ. ادرس استقامية المتجهتين AB→\overrightarrow{AB} و AC→.\overrightarrow{AC}. ب. أعطِ معادلة ديكارتية للمستوى (ABC).(ABC). ج. تحقّق أن النقط AA و BB و CC و EE استوائية.
  1. ليكن (Δ)(\Delta) المستقيم المار من OO وذات متجهة موجهة
u⃗=13i⃗+16j⃗+19k⃗.\vec{u}=\frac{1}{3}\vec{i}+\frac{1}{6}\vec{j}+\frac{1}{9}\vec{k}.

أ. أعطِ تمثيلاً بارامترياً للمستقيم (Δ).(\Delta). ب. أعطِ معادلتين ديكارتيتين للمستقيم (Δ).(\Delta). ج. بيّن أن المستقيم (Δ)(\Delta) يخترق المستوى (ABC)(ABC) ثم حدّد ثلاثية إحداثيات نقطة تقاطعهما Ω.\Omega.

  1. نعتبر المستوى (P)(P) ذي المعادلة x+y+2z=0.x+y+2z=0. أ. بيّن أن (ABC)(ABC) و (P)(P) يتقاطعان وفق مستقيم (Δ′).(\Delta'). ب. حدّد تمثيلاً بارامترياً للمستقيم (Δ′).(\Delta').
  1. ادرس الوضع النسبي للمستقيمين (Δ)(\Delta) و (Δ′).(\Delta').